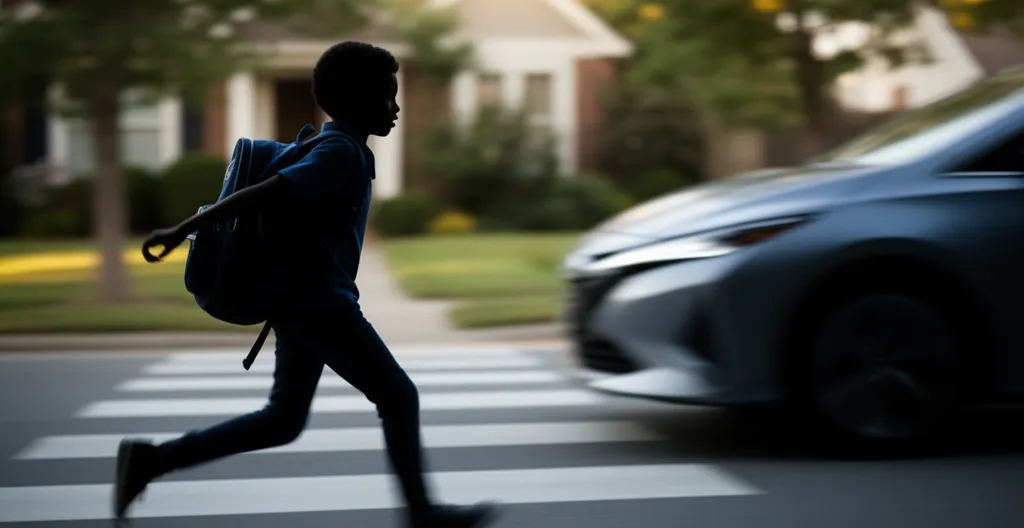
Non, votre voiture n’a pas des « yeux » pour voir un enfant ; elle calcule en permanence des probabilités de collision à partir de données imparfaites.
- La décision de freiner est un arbitrage constant entre la détection d’un vrai danger (un enfant) et le risque d’un « freinage fantôme » causé par une mauvaise interprétation.
- La performance du système dépend de la « fusion » des données de plusieurs capteurs (caméra, radar, LiDAR) et sa fiabilité est volontairement programmée pour diminuer par temps de pluie ou de nuit.
Recommandation : Considérer l’AEB comme un copilote surhumain mais faillible est la meilleure façon de collaborer avec lui pour une sécurité maximale.
La scène est le cauchemar de tout conducteur urbain. Un ballon roule sur la chaussée, suivi une fraction de seconde plus tard par un enfant. Votre pied se précipite vers le frein, mais la voiture a déjà réagi, initiant un freinage puissant et net avant même que votre cerveau n’ait fini de traiter le danger. Miracle de la technologie ? Pas tout à fait. En tant que développeur d’algorithmes de détection, mon quotidien n’est pas de créer des miracles, mais d’entraîner une intelligence artificielle à prendre la décision la moins mauvaise possible dans un monde chaotique.
On parle souvent de « voitures qui freinent toutes seules », comme si un interrupteur magique « Danger/Pas Danger » existait. La réalité est plus complexe et infiniment plus fascinante. Il s’agit d’un processus incessant de perception, d’analyse probabiliste et de prise de décision sous une contrainte de temps extrême. Le véritable enjeu n’est pas seulement de détecter un piéton, mais de le faire avec un « seuil de confiance » suffisant pour justifier une action aussi violente qu’un freinage d’urgence, tout en évitant de piler pour une ombre ou un sac plastique. C’est l’art de l’arbitrage des risques, codé en lignes de silicium.
Cet article vous ouvre les portes du laboratoire. Nous n’allons pas survoler le « quoi », mais plonger dans le « comment » et le « pourquoi ». Nous allons décortiquer la logique de la machine : comment elle apprend à différencier un cycliste d’un poteau, pourquoi elle devient « myope » sous la pluie, ce qui provoque ses « hallucinations » (les fameux freinages fantômes), et comment, même lorsque le choc est inévitable, elle travaille encore à en minimiser les conséquences.
Pour comprendre pleinement le fonctionnement de cette technologie qui redéfinit la sécurité urbaine, cet article est structuré en plusieurs points clés. Le sommaire ci-dessous vous guidera à travers les différentes facettes de l’intelligence qui veille sur vos trajets.
Sommaire : La logique interne du freinage d’urgence autonome
- Piéton, Cycliste, Gros gibier : votre voiture freine-t-elle pour tous les dangers ?
- Nuit et pluie : quand le freinage automatique risque-t-il de ne pas s’activer ?
- Freinage fantôme : pourquoi votre voiture pile-t-elle parfois sans raison apparente ?
- Peut-on tester l’AEB avec un carton vide sans risquer l’accident ?
- Si le choc est inévitable, comment le système réduit-il les blessures du piéton ?
- 5 étoiles ou rien : comment lire les détails du crash-test pour la protection des enfants ?
- Objets non métalliques : comment le LiDAR détecte-t-il un pneu perdu sur la route dans le noir ?
- Comment les systèmes Pre-Safe préparent-ils votre corps au choc 200 ms avant l’impact ?
Piéton, Cycliste, Gros gibier : votre voiture freine-t-elle pour tous les dangers ?
Non, et c’est une distinction cruciale. Un système AEB ne « voit » pas des objets, il identifie des signatures. Chaque type d’obstacle (piéton, cycliste, animal) possède une signature unique, une combinaison de caractéristiques renvoyées par les différents capteurs. Pour l’algorithme, un cycliste n’est pas un humain sur un vélo, mais un ensemble de données : une forme verticale mouvante (caméra), une certaine vitesse de déplacement (radar Doppler) et une masse radar-réfléchissante spécifique. Nous entraînons le système avec d’immenses bibliothèques de données pour qu’il apprenne à classer ces signatures.
C’est ici que se situe la première limite. Si un objet ne correspond à aucune signature connue, il peut devenir invisible. Un document technique de Nissan l’illustre parfaitement : le système peut ne pas détecter un enfant en position assise, une personne en fauteuil roulant ou utilisant une planche à roulettes. Pourquoi ? Parce que leur signature (forme, hauteur, mouvement) s’écarte trop du modèle standard du « piéton bipède en marche » sur lequel l’IA a été majoritairement entraînée. L’enjeu est donc d’élargir constamment cette bibliothèque de signatures pour y inclure le plus de cas de figure possibles.
Cette classification va au-delà de la simple détection, comme le souligne une documentation technique :
Le système n’évalue pas seulement le risque de collision, mais aussi la vulnérabilité de la cible.
– Documentation technique Nissan, Manuel d’utilisation Nissan X-Trail 2024
En reconnaissant une signature comme « piéton » ou « cycliste », le système abaisse son seuil d’intervention. Il prendra une décision de freinage plus tôt pour un usager vulnérable que pour un autre véhicule. C’est cette capacité de classification, bien plus que la simple détection d’obstacle, qui a permis une réduction de 38% des accidents avec collision arrière, en adaptant sa réaction à la nature du danger.
Nuit et pluie : quand le freinage automatique risque-t-il de ne pas s’activer ?
Le système AEB est un athlète qui performe au mieux dans des conditions idéales. Lorsque l’environnement se dégrade, ses sens s’émoussent. Il ne s’agit pas d’une panne, mais d’une dégradation de performance programmée, dictée par les lois de la physique. Le système sait qu’il devient moins fiable et ajuste son comportement en conséquence, souvent en augmentant son seuil d’alerte ou en réduisant sa plage de fonctionnement efficace.
La nuit, le principal capteur affecté est la caméra. Même avec les technologies infrarouges, la faible luminosité réduit le contraste et la capacité à discerner les formes, surtout celles d’un piéton habillé en sombre. La pluie, quant à elle, est un ennemi pour tous les capteurs. Les gouttes d’eau sur l’objectif de la caméra agissent comme des milliers de micro-lentilles, déformant l’image. Pour le radar, de fortes averses peuvent « atténuer » les ondes, réduisant sa portée et la précision de ses mesures.
Ce schéma met en évidence un défi majeur pour nos algorithmes : la fusion de capteurs. En conditions normales, si la caméra a un doute, le radar peut le confirmer. Mais sous une pluie battante, les deux capteurs peuvent renvoyer des données bruitées ou contradictoires. L’algorithme doit alors arbitrer : croire la caméra qui devine une forme humaine floue, ou le radar qui ne signale qu’un écho faible ? C’est dans ces situations que la plage de vitesse de détection devient critique. Si les spécifications techniques du système AEB Nissan indiquent une détection des piétons entre 10 à 80 km/h, cette fenêtre se réduit considérablement lorsque les conditions se dégradent.
Freinage fantôme : pourquoi votre voiture pile-t-elle parfois sans raison apparente ?
Un freinage fantôme est la hantise de tout développeur de système AEB. C’est l’illustration parfaite d’un « faux positif » : l’algorithme a cru détecter un danger mortel qui n’existait pas. Ce phénomène n’est pas un « bug » au sens traditionnel, mais plutôt une conséquence directe du dilemme au cœur du système : où placer le seuil de confiance ? Un seuil trop bas, et la voiture pile pour une feuille morte. Un seuil trop haut, et elle ne freine pas pour un enfant.
La cause la plus fréquente est une mauvaise interprétation issue de la fusion de capteurs. Imaginez un pont métallique ou un grand panneau de signalisation suspendu. Pour le radar, c’est un objet massif, immobile, et très réfléchissant. Sa signature est une alerte rouge. Simultanément, la caméra, éblouie par le soleil bas ou gênée par la pluie, peut ne renvoyer aucune information claire. L’algorithme se retrouve face à un conflit : le radar crie « MUR ! », la caméra murmure « Je ne sais pas ». Dans cet arbitrage des risques, pour éviter une collision à tout prix, le système peut choisir de faire confiance au capteur le plus alarmiste et déclencher le freinage.
Cette situation est bien documentée. Une analyse des retours d’expérience sur l’introduction obligatoire du système AEB montre que des structures métalliques spécifiques, comme un passage à niveau, peuvent induire en erreur certains modèles. Le défi pour nous, développeurs, est d’apprendre à l’IA à reconnaître le contexte. Un objet massif et immobile au-dessus de la voie n’est pas un obstacle, mais une partie de l’infrastructure. Cela passe par un enrichissement constant des bases de données et des algorithmes de reconnaissance de scènes plus sophistiqués.
Peut-on tester l’AEB avec un carton vide sans risquer l’accident ?
La réponse courte est : non, absolument pas. Tenter de tester votre système AEB avec un carton, un mannequin artisanal ou tout autre objet est non seulement dangereux, mais surtout, cela ne fonctionnera probablement pas. C’est comme essayer de tromper un système de reconnaissance faciale avec une simple photo. L’algorithme est bien plus sophistiqué que cela et recherche une combinaison de plusieurs signatures spécifiques avant de prendre une décision aussi radicale qu’un freinage d’urgence.
Un carton vide est l’antithèse de ce que le système est programmé à reconnaître comme un danger imminent. Il échoue sur tous les plans. Pour l’algorithme, un objet n’atteint le « seuil de confiance » nécessaire au freinage que s’il valide plusieurs critères simultanément. Un simple carton ne présente aucune des caractéristiques qu’il a appris à identifier comme « vivantes » ou « dangereuses ».
Les mannequins utilisés lors des tests officiels (comme ceux d’Euro NCAP) sont des outils de haute technologie, conçus spécifiquement pour simuler les signatures d’un véritable piéton et déclencher la réaction du véhicule dans des conditions contrôlées. Essayer de reproduire cela dans son garage est une recette pour l’échec et potentiellement l’accident.
Votre plan de vérification : ce que l’IA recherche avant de freiner
- Signature thermique : Le système recherche-t-il une source de chaleur corporelle via ses capteurs infrarouges ? Un carton est à température ambiante.
- Signature Doppler : L’objet présente-t-il les micro-mouvements caractéristiques d’un corps vivant (respiration, oscillation) que le radar peut détecter ? Un carton est inerte.
- Forme anthropomorphe : La caméra reconnaît-elle une silhouette humaine (tête, tronc, membres) dans sa base de données de formes ? Un carton est une simple géométrie.
- Validation croisée : Au moins deux capteurs différents (ex: caméra et radar) sont-ils d’accord sur la nature et la trajectoire de l’objet ? Pour un carton, leurs avis divergeront.
- Réflectivité : La surface de l’objet réfléchit-elle les ondes radar et la lumière d’une manière cohérente avec des vêtements ou la peau humaine ? Un carton a sa propre réflectivité, souvent inconnue de l’IA.
Si le choc est inévitable, comment le système réduit-il les blessures du piéton ?
Même avec la meilleure technologie, il existe des scénarios où la collision est physiquement inévitable. L’enfant qui surgit de derrière un bus à deux mètres de votre capot en est l’exemple tragique. Dans ce cas, la mission de l’AEB change : il ne s’agit plus d’éviter l’impact, mais d’en réduire l’énergie cinétique. Chaque km/h en moins au moment du choc augmente de façon exponentielle les chances de survie du piéton. Même si le système ne peut éviter que 40% des collisions complètes à 30 km/h, freiner ne serait-ce qu’une demi-seconde avant l’impact peut faire la différence entre des blessures graves et mortelles.
Mais la protection ne s’arrête pas là. L’AEB fait partie d’un écosystème de sécurité plus large, qui inclut la sécurité passive. L’architecture même du véhicule est pensée pour la protection des usagers vulnérables. Conscient de ce risque, les ingénieurs ont travaillé sur des solutions directement intégrées à la structure de la voiture.
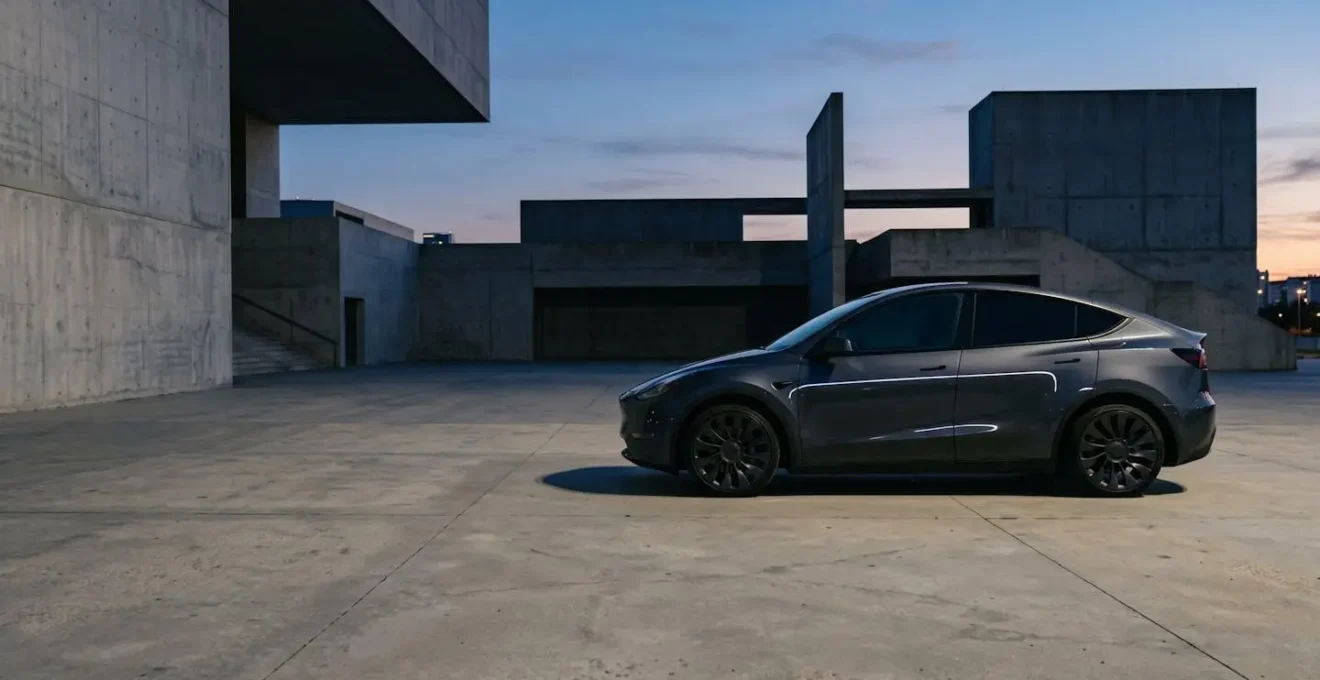
Ce design n’est pas qu’esthétique, il est fonctionnel. La forme du capot, son inclinaison et les matériaux qui le composent sont optimisés. Comme le soulignent les experts en sécurité, les structures rigides sous le capot ont été progressivement enlevées pour créer une zone de déformation qui absorbe l’énergie du choc. Certains véhicules vont même plus loin avec des capots « actifs » qui se soulèvent de quelques centimètres juste avant l’impact pour amortir la chute du piéton et éviter le contact avec les parties dures du moteur.
5 étoiles ou rien : comment lire les détails du crash-test pour la protection des enfants ?
La note globale de 5 étoiles Euro NCAP est un excellent indicateur, mais pour un parent ou un conducteur soucieux, le diable se cache dans les détails. La protection des usagers vulnérables, et spécifiquement des enfants, est une catégorie à part entière, dont les critères sont devenus exponentiellement plus exigeants. Comprendre cette évolution, c’est comprendre les progrès de nos algorithmes. Le bilan de la sécurité routière est un rappel constant de l’enjeu : rien qu’en France, on dénombrait 46 enfants de moins de 14 ans tués sur les routes en 2024.
Au début, les tests étaient simples : un mannequin enfant traversant devant la voiture. Aujourd’hui, les scénarios testent les limites de l’IA. On simule un enfant surgissant de derrière une voiture en stationnement, un enfant traversant la nuit, ou un cycliste croisant la trajectoire du véhicule en virage. Chaque nouveau scénario ajouté au protocole Euro NCAP est un nouveau défi pour nos équipes de développement.
Le tableau suivant illustre comment la complexité des tests a guidé l’évolution de la technologie :
| Période | Tests piétons enfants | Vitesse de test | Scénarios spécifiques |
|---|---|---|---|
| Avant 2018 | Tests basiques | 20-40 km/h | Traversée simple |
| 2018-2020 | Ajout détection cyclistes | 20-50 km/h | Enfant surgissant derrière véhicule |
| 2020-2024 | Tests de nuit ajoutés | 30-60 km/h | Multiples angles d’approche |
| Depuis 2024 | Détection obligatoire | 10-80 km/h | Scénarios complexes urbains |
Lire ce tableau, c’est lire la feuille de route de notre travail. Le passage aux « tests de nuit » en 2020 a forcé l’industrie à perfectionner la fusion de données entre caméras infrarouges et radars. Le scénario de « l’enfant surgissant » a rendu obsolètes les systèmes basés uniquement sur la vitesse de rapprochement et a nécessité des algorithmes capables de calculer des trajectoires et d’anticiper une intention de mouvement.
Objets non métalliques : comment le LiDAR détecte-t-il un pneu perdu sur la route dans le noir ?
Un pneu perdu au milieu d’une voie rapide, de nuit, est un scénario cauchemardesque. Il est noir, non métallique et ne bouge pas. Pour un système AEB classique, c’est un véritable défi. La caméra peine à le distinguer du bitume dans l’obscurité. Le radar, qui excelle pour détecter les objets métalliques comme les voitures, est presque aveugle à un objet en caoutchouc. Ses ondes le traversent en grande partie. C’est précisément pour combler cette lacune que le LiDAR entre en jeu.
Le LiDAR (Light Detection and Ranging) fonctionne comme un radar, mais avec de la lumière (un laser pulsé) au lieu d’ondes radio. Son avantage fondamental est sa résolution. Là où le radar voit des « échos » et devine une forme, le LiDAR crée un nuage de points tridimensionnel d’une précision millimétrique. Il ne se soucie pas de la composition de l’objet, seulement de sa capacité à réfléchir la lumière. Un pneu noir réfléchit peu, mais suffisamment pour que le LiDAR le « voie » comme une anomalie de forme sur une surface autrement plane.
C’est l’exemple parfait de la complémentarité et de la redondance des capteurs. Chaque technologie a ses forces et ses faiblesses, et c’est leur fusion intelligente qui crée un système robuste.
- Radar : Idéal pour la distance et la vitesse, de jour comme de nuit, par tous les temps, mais faible résolution et peu efficace sur les non-métaux.
- Caméra : Idéale pour la classification (reconnaître un piéton d’un panneau), mais très sensible aux conditions de lumière et météorologiques.
- LiDAR : Idéal pour la cartographie 3D précise des formes, de jour comme de nuit, mais sensible aux conditions atmosphériques extrêmes (brouillard, neige).
En combinant les informations, l’IA peut prendre une décision éclairée : la caméra ne voit rien, le radar non plus, mais le LiDAR signale un obstacle de 60 cm de haut en plein milieu de ma trajectoire. Même sans savoir ce que c’est, le système peut décider de freiner par précaution. C’est le principe même de la sécurité par la diversité.
À retenir
- L’AEB est un système probabiliste, pas déterministe : il évalue des risques, il ne voit pas avec certitude.
- Son efficacité repose sur la fusion de données de capteurs (caméra, radar, LiDAR), chacun ayant ses propres forces et faiblesses physiques.
- La collaboration homme-machine est essentielle : comprendre les limites du système (météo, objets inconnus) permet au conducteur d’anticiper ses failles.
Comment les systèmes Pre-Safe préparent-ils votre corps au choc 200 ms avant l’impact ?
Lorsque l’algorithme a épuisé toutes les options et que la collision est jugée inévitable, une nouvelle séquence s’enclenche dans les dernières millisecondes. C’est le domaine des systèmes « Pre-Safe » ou pré-collision. Leur but n’est plus d’éviter l’accident, mais de préparer le véhicule et ses occupants à l’impact pour en maximiser la survie et minimiser les blessures. Tout se joue dans une fenêtre de temps infime, souvent autour de 200 millisecondes avant l’impact.
Ce court instant, plus rapide qu’un clignement d’œil, est mis à profit pour exécuter une chorégraphie mécanique et pyrotechnique d’une précision redoutable. Ce n’est pas une action unique, mais une cascade d’événements coordonnés pour placer le corps du conducteur et des passagers dans la position la plus optimale possible pour encaisser le choc et permettre aux airbags et ceintures de fonctionner à leur plein potentiel.
Cette séquence d’activation est un exemple fascinant d’ingénierie de sécurité proactive :
- Pré-tension des ceintures : Des moteurs électriques ou des charges pyrotechniques rétractent les ceintures de sécurité pour plaquer fermement les occupants contre leur siège, limitant leur projection vers l’avant.
- Ajustement des sièges et appuie-têtes : Si les sièges sont à mémoire, ils peuvent se redresser. Les appuie-têtes actifs peuvent s’avancer pour mieux soutenir la nuque et prévenir le « coup du lapin ».
- Fermeture des ouvrants : Les vitres et le toit ouvrant se ferment automatiquement. Cela empêche l’éjection d’un occupant et fournit une structure plus rigide pour que les airbags latéraux puissent se déployer correctement.
- Préparation du système de freinage : Le système met le circuit de freinage sous pression maximale pour garantir une puissance d’arrêt totale dès que la pédale est effleurée par le conducteur, ou lorsque l’AEB prend le relais.
Ces actions, invisibles et quasi instantanées, sont le dernier rempart de la technologie. Elles transforment un événement chaotique en un événement dont les conséquences sont, autant que possible, gérées et atténuées.
Pour exploiter au mieux cette technologie, la prochaine étape est de considérer votre voiture non comme un véhicule infaillible, mais comme un partenaire doté de sens surhumains et de faiblesses prévisibles. Apprenez à anticiper ses limites pour une sécurité maximale.